*We're actively recruiting for Fall 2026.View positions
← Back to Team
Linh Kästner

Linh Kästner

Lab Director

kaestner.linh@gmail.com

Previously: National University of Singapore

About

Leading ARENA Lab with research focus on embodied AI, robot learning, and autonomous navigation. 10+ years of experience in robotics. PhD (Dr.-Ing., Summa Cum Laude) from TU Berlin.

Research Interests

Embodied AIRobot LearningAutonomous NavigationHuman-Robot Interaction

Mentored by

Harold Soh

Robotics10/10Machine Learning9/10Simulation9/10Software Engineering8/10Research Writing10/10Systems / ROS9/10Perception7/10Planning9/10Generative AI7/10Human-Robot Interaction9/10

Publications (20)

11 as first author9 as co-author

First-author papers (11)

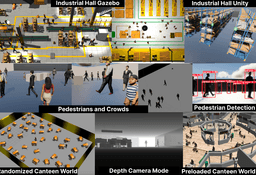
Arena-Rosnav 3.0: Advancing Social Navigation in Collaborative and Highly Dynamic Environments

Linh Kästner, Volodymyr Shcherbyna, Huajian Zeng, Tuan Anh Le, Maximilian Ho-Kyoung Schreff, Halid Osmaev, Nam Truong Tran, Diego Diaz, Jan Golebiowski, Harold Soh, Jens Lambrecht
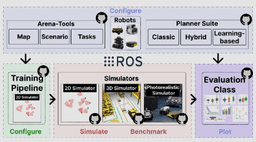
Robotics Science and Systems 2024, Delft, Netherlands2024-02-01

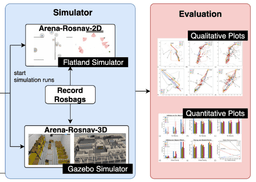
Arena-Rosnav 2.0: A Development and Benchmarking Platform for Robot Navigation in Highly Dynamic Environments

Linh Kästner, Reyk Carstens, Huajian Zeng, Jacek Kmiecik, Tuan Anh Le, Teham Bhuiyan, Boris Meinardus, Jens Lambrecht

IEEE/RSJ IROS 2023, Detroit, USA2023-06-01

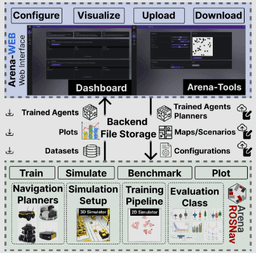
Arena-Web: A Web-based Development and Benchmarking Platform for Autonomous Navigation Approaches

Linh Kästner, Reyk Carstens, Christopher Liebig, Volodymyr Shcherbyna, Lena Nahrworld, Subhin Lee, Jens Lambrecht
Robotics: Science and Systems 2023, Daegu, Korea2023-03-01Spotlight talk + one of six demos in main hall

Arena-Bench: A Benchmarking Suite for Obstacle Avoidance Approaches on Highly Dynamic Environments

Linh Kästner, Teham Buiyan, Tuan Anh Le, Reyk Carstens, Duc Pichel, Jacek Kmiecik, Elias Treis, Boris Meinardus, Bassel Fatloun, Niloufar Khorsadhi, Jens Lambrecht
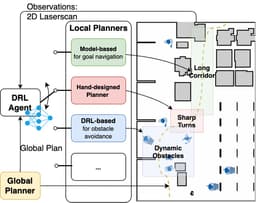
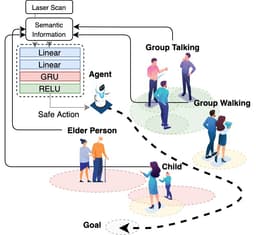
IEEE RA-L + IROS 2022, Kyoto, Japan2022-10-01

All-in-One: A DRL-based Control Switch Combining State-of-the-art Navigation Planners

Linh Kästner, Johannes Cox, Teham Buiyan, Jens Lambrecht

IEEE ICRA 2022, Philadelphia, USA2022-05-01

Enhancing Navigational Safety in Crowded Environments using Semantic-Deep-Reinforcement-Learning-based Navigation

Linh Kästner, Junhui Li, Bassel Fatloun, Daniel Gawrisch and Jens Lambrecht

IEEE ICRA 2022, Philadelphia, USA2022-05-01

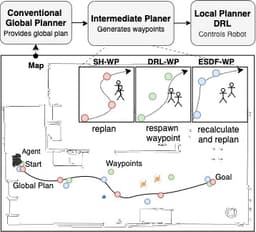
Connecting Deep-RL-based Obstacle Avoidance with Conventional Global Planners using Waypoint Generators

Linh Kästner, Teham Buiyan, Xinlin Zhao, Zhengcheng Shen, Jens Lambrecht

IEEE/RSJ IROS 2021, Prague, Czech Republic2021-06-01

Arena-Rosnav: Towards Deployment of Deep-RL-Based Obstacle Avoidance into Conventional Autonomous Navigation Systems

Linh Kästner, Teham Buiyan, Xinlin Zhao, Lei Jiao, Zhengcheng Shen, Tuan Anh Le and Jens Lambrecht

IEEE/RSJ IROS 2021, Prague, Czech Republic2021-06-01

Arena2D - Deep-RL-Based Navigation in Highly Dynamic Environments

Linh Kästner, Cornelius Marx, Jens Lambrecht

IEEE/RSJ IROS 2020, Las Vegas, USA2020-08-01

A 3D-Deep-Learning-based Augmented Reality Calibration Method for Robotic Environments

Linh Kästner, Vlad Frasineanu, Jens Lambrecht
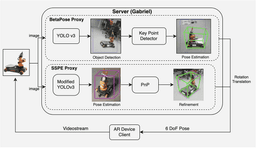
IEEE ICRA 2020, Paris, France2020-05-01

A Marker-Less AR-Calibration Method for Robotic Environments using RGB-Data

Linh Kästner, Daniel Dimitrov, Jens Lambrecht

IEEE Ubiquitous Robots 2019, Kyoto, Japan2019-07-01

Co-authored papers (9)

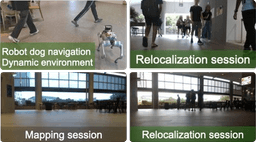
Change-Robust Online Topological Memory for Long-Term Relocalization and Semantic Navigation

Jiaming Wang, Jizhuo Chen, Diwen Liu, Atharva Ghotavadekar, Jiaxuan Da, Linh Kästner, Harold Soh

NeurIPS 2026, Sydney, Australia2026-12-06

PEDS: Closed-Loop Benchmarking of Social Navigation across Pedestrian Behavior Models

Duc Tai Nguyen, Volodymyr Shcherbyna, Anh Do Duc, Zhengcheng Shen, Linh Kästner

IEEE RA-L + ICRA 2027, Seoul, South Korea2026-10-14

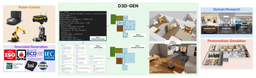
D3D-GEN: Robot-Aware Domain-Grounded Interactive 3D World Generation for Social Robotics

Anh Duc Do, Volodymyr Shcherbyna, Tai Duc Nguyen, Spaarsh Thakkar, Zhengcheng Shen, Teham Buiyan, Archan Misra, Linh Kästner

IEEE/RSJ IROS 2026, Pittsburgh, USA2026-09-27

GROVE: Grounded Pedestrian Simulation via Natural Language for Interactive Social Robot Navigation

Duc Tai Nguyen, Volodymyr Shcherbyna, Anh Do Duc, Zhengcheng Shen, Teham Buiyan, Linh Kästner

IEEE/RSJ IROS 2026, Pittsburgh, USA2026-09-27

TOPO-Bench: An Open-Source Topological Mapping Evaluation Framework with Quantifiable Perceptual Aliasing

Jiaming Wang, Jizhuo Chen, Diwen Liu, Jiaxuan Da, Jiamo Hu, Zhiwei Xue, Linh Kästner, Harold Soh

IEEE ICRA 2026, Vienna, Austria2026-06-01

Arena-Bench 2.0: A Comprehensive Benchmark of Social Navigation Approaches in Collaborative Environments

Volodymyr Shcherbyna, Linh Kästner, Huajian Zeng, Jiaming Wang, Nhan Trinh, Zhengchen Shen, Giang Nguyen Huu Truong, Tim Lenz, Duc Anh Do, Ahmed Martban, and Eva Wiese
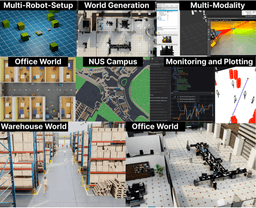
IROS 2025, Hangzhou, China2025-10-01

Arena-Rosnav 5.0: A Photorealistic ROS2 Simulation Framework for Developing and Benchmarking Social Navigation

Volodymyr Shcherbyna, Linh Kästner, Huajian Zeng, Giang Nguyen Huu Truong, Tim Lenz, Nam Truong Tran, Ahmed Martban, and Harold Soh
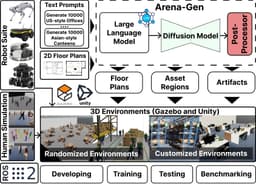
Robotics Science and Systems 2025, Los Angeles, USA2025-04-01

Arena-Rosnav 4.0: A Comprehensive ROS2 Platform for Human-Centric Navigation and AI-Enhanced Environment Generation

Volodymyr Shcherbyna, Linh Kästner, Huajian Zeng, Giang Nguyen Huu Truong, Maximilian Ho-Kyoung Schreff, Tim Lenz, Nam Truong Tran, Diego Diaz, Ahmed Martban, Jonas Kreutz, and Harold Soh
IEEE ICRA 2025, Atlanta, USA2024-09-01

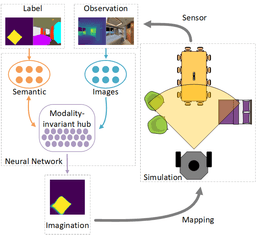
Spatial Imagination With Semantic Cognition for Mobile Robots

Zhengcheng Shen, Linh Kästner, Jens Lambrecht

IEEE/RSJ IROS 2021, Prague, Czech Republic2021-06-01Nominated for Best Technical Paper Award

Interested in collaborating?

Reach out to Linh Kästner or apply to join ARENA Lab.